内容摘要
引言:无人驾驶矿卡仿真动画的重要性 随着科技的飞速发展,无人驾驶技术已渗透到各行各业,矿山作为高危、高强度作业的典型场景,其自动化和智能化改造尤为重要。无人驾驶矿卡仿真动画制作 作为实现矿山智能化管理的关键环节,能够直观、高效地展示无人驾驶矿卡的运行机制、安全性能、调度管理以及潜在的应用场景。这种仿真动画不仅为技术研发和验证提供了平台,也为矿山企业的决策者和操作人员提供了直观的理解和培训工具
引言:无人驾驶矿卡仿真动画的重要性
随着科技的飞速发展,无人驾驶技术已渗透到各行各业,矿山作为高危、高强度作业的典型场景,其自动化和智能化改造尤为重要。无人驾驶矿卡仿真动画制作作为实现矿山智能化管理的关键环节,能够直观、高效地展示无人驾驶矿卡的运行机制、安全性能、调度管理以及潜在的应用场景。这种仿真动画不仅为技术研发和验证提供了平台,也为矿山企业的决策者和操作人员提供了直观的理解和培训工具,能够有效提升矿山生产的效率和安全性。
第一章:无人驾驶矿卡仿真动画的核心要素
1.1 场景建模与环境构建
一个逼真的仿真动画离不开对真实矿山场景的精细建模。这包括:
地形地貌复刻: 利用无人机航拍、激光扫描等技术获取真实矿山的地形数据,精确还原地表起伏、坡度、岩石分布等特征。
道路与轨迹设计: 根据矿山实际的运输线路、施工区域,设计符合实际运行规则的道路网络和卡车行驶轨迹,考虑转弯半径、坡道限制等因素。
设备与构件布置: 精确建模矿区内的所有关键设备,如装载机、破碎机、堆料场、给料斗、传感器、监控设备等,并进行合理的空间布局。
环境光影模拟: 通过模拟真实光照条件,如日照角度、天气状况(晴天、雨天、雾天)等,增强画面的真实感和沉浸感。
1.2 矿卡模型与行为仿真
无人驾驶矿卡的仿真核心在于其模型的精确性和行为的真实性。
高精度矿卡模型:
- 外观细节: 精确建模矿卡的外部尺寸、结构、颜色、标识等,力求视觉上的高度还原。
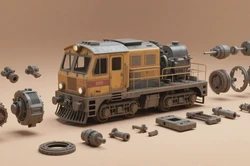
- 内部结构: 仿真中可能需要展示关键部件,如传感器(激光雷达、摄像头、GPS)、计算单元、执行机构(转向、制动、加速)等,以便理解其工作原理。
- 物理属性: 定义矿卡的质量、重心、轮胎摩擦系数、悬挂系统等物理参数,确保其在仿真中的运动符合动力学规律。
运动学与动力学仿真:
- 驱动仿真: 模拟电驱动或混合动力系统的动力输出,精确控制矿卡的加速、减速、匀速直线运动。
- 转向仿真: 实现平稳、精确的转向控制,考虑不同速度下的转向半径和稳定性。
- 制动仿真: 模拟刹车系统的响应速度和制动效果,确保矿卡能够安全停靠。
- 悬挂与减震: 模拟矿卡在复杂地形行驶时的悬挂系统响应,展示减震效果,避免不必要的颠簸。
自主导航与决策仿真:
- 路径规划: 模拟矿卡根据预设最优路径或动态路径进行自主行驶,避开障碍物。
- 传感器感知: 模拟激光雷达的点云数据、摄像头图像识别结果,用于环境感知和障碍物检测。
- 决策控制: 模拟矿卡基于感知信息做出的自主决策,如换道、避让、停车、跟随等。
- 车辆协同: 在多车场景下,仿真车辆之间的信息交互、协同作业,如队列行驶、路权分配等。
1.3 调度与管理系统仿真
无人驾驶矿山运营离不开高效的调度与管理系统。
任务分配: 模拟中心调度系统如何将装卸任务、运输任务动态分配给不同的矿卡。
路径优化: 展示调度系统如何根据实时路况、任务优先级动态调整矿卡的行驶路径。
状态监控: 仿真展示矿卡的位置、速度、电量/燃油状态、任务完成情况等信息在监控界面上的实时更新。
异常处理: 模拟在遇到故障、障碍物或特殊情况时,调度系统如何进行干预和重新调度。
第二章:无人驾驶矿卡仿真动画制作流程
2.1 需求分析与策划
这是制作高质量仿真动画的第一步,需要深入理解客户需求。
明确目标: 是用于技术演示、安全培训、项目审批,还是市场推广?
确定关键节点: 需要突出展示哪些功能?例如,紧急制动、协同避让、满载爬坡等。
定义表现形式: 采用全三维写实风格,还是包含图表数据、文字说明?
收集素材: 收集真实矿山照片、视频、CAD图纸、设备规格等。
2.2 模型制作
基于收集到的资料,开始进行三维模型的构建。
场景模型: 根据地形数据和现场照片,使用3D建模软件(如3ds Max, Maya, Blender)构建高精度的矿山场景。
矿卡模型:
- 高面数模型: 用于近景特写或重点展示,包含精细的机械结构和材质。
- 低面数模型: 用于远景或大规模场景,以保证动画的流畅性。
其他设备模型: 制作装载机、破碎机、堆料机等辅助设备模型,并赋予其相应的动画属性(如破碎机转动、装载机铲斗动作)。
2.3 动画绑定与骨骼设置
为模型赋予可动性是动画制作的关键。
矿卡绑定: 为矿卡设置骨骼系统,包括车身、车轮、转向系统、车厢、液压臂等,使其能够进行符合物理规律的运动。
其他设备绑定: 为装载机、给料斗等设备设置可动的关节和部件。
这是仿真动画最核心的技术环节。
物理引擎应用: 利用专业的动力学仿真软件(如Unity, Unreal Engine, NVIDIA PhysX等)设置物理参数,使矿卡在虚拟世界中能够真实地运动。
路径导入与优化: 将预设的行驶路径导入仿真环境,并根据矿卡的动力学模型进行微调,确保运动的平稳和安全。
自主行为模拟: 编程实现无人驾驶算法的仿真逻辑,让矿卡能够根据预设的感知和决策模型进行自主导航和避障。
2.5 特效制作与后期合成
增强动画的视觉表现力。
粒子效果: 制作轮胎扬起的尘土、刹车片产生的火花、车辆灯光等视觉效果。
材质与纹理: 精细调整模型材质,模拟金属的冰冷感、岩石的粗糙感、轮胎的橡胶质感等。
渲染与合成: 使用渲染器输出高质量的动画序列,并通过后期合成软件(如After Effects, DaVinci Resolve)进行色彩校正、添加镜头效果、配乐、旁白等。
第三章:无人驾驶矿卡仿真动画的应用价值
3.1 技术研发与测试的利器
算法验证平台: 在实际部署前,通过仿真环境对无人驾驶算法(如路径规划、障碍物检测、决策控制)进行充分验证和优化,降低研发成本和风险。
场景覆盖: 仿真可以模拟现实中难以复现的极端工况和危险场景(如恶劣天气、突发故障),进行全面的测试。
性能评估: 对不同算法、不同硬件配置下的矿卡性能进行量化评估,为技术选型提供依据。
3.2 矿山智能化升级的蓝图展示
可视化规划: 向管理层、投资者直观展示无人驾驶矿山的整体布局、车辆调度流程、作业效率提升效果。
项目可行性分析: 通过仿真动画可以清晰地展示自动化改造带来的预期效益,支持项目审批和投资决策。
安全风险预演: 模拟各种潜在的安全风险场景及其应对措施,增强安全管理意识和能力。
3.3 操作人员的培训与考核
沉浸式学习: 为新入职的驾驶员或操作人员提供逼真的虚拟操作环境,使其在安全的环境下熟悉无人驾驶矿卡的操控逻辑和应急预案。
技能提升: 模拟各种复杂的驾驶任务和故障排除过程,帮助操作人员提升技能和应对复杂情况的能力。
标准化操作: 通过仿真动画统一培训内容和考核标准,确保操作人员的作业规范性。
3.4 市场推广与品牌形象塑造
技术实力展示: 向潜在客户、合作伙伴展示企业在无人驾驶技术领域的先进性和创新能力。
产品优势凸显: 通过生动形象的动画,直观展示无人驾驶矿卡相比传统矿卡的效率提升、成本降低、安全保障等核心优势。
提升企业形象: 将智能化、科技化的企业形象深入人心,吸引高端人才和优质资源。
第四章:制作无人驾驶矿卡仿真动画的关键考量
4.1 真实性与准确性
数据驱动: 确保仿真中的所有参数(地形、车辆动力学、传感器特性)均来源于真实数据或经过严谨推导。
符合物理定律: 运动学和动力学仿真必须遵循牛顿力学等基本物理定律。
逻辑严谨: 算法仿真逻辑需与实际的无人驾驶控制策略保持一致。
4.2 视觉表现力与艺术性
画面细节: 精细的模型制作、逼真的材质贴图、细腻的光影效果,共同营造出高质量的视觉体验。
动效流畅: 车辆运动、机械动作、特效表现等需流畅自然,避免卡顿和不真实的跳跃。
信息传达清晰: 合理运用镜头语言、动画节奏、文字说明等,确保信息能够被观众准确理解。
4.3 技术选型与平台兼容性
仿真引擎选择: 根据项目需求、预算和开发团队的技术栈,选择合适的仿真引擎(如Unity, Unreal Engine)。
开发工具链: 确定建模软件、绑定软件、特效软件等一系列开发工具。
输出格式: 考虑动画的最终播放平台和格式要求(如视频文件、交互式程序)。
4.4 成本与周期控制
预算规划: 详细规划模型制作、动画制作、特效制作、后期合成等环节的成本。
项目管理: 制定合理的项目计划,明确各个阶段的交付物和时间节点,有效控制项目周期。
迭代优化: 在制作过程中保持与客户的沟通,及时反馈和调整,避免返工。
结论
无人驾驶矿卡仿真动画制作是一项集三维建模、动力学仿真、人工智能算法、影视特效制作于一体的复杂工程。它不仅是技术进步的体现,更是推动矿山行业向智能化、绿色化、安全化转型的强大助推器。通过精良的仿真动画,我们可以更直观地理解无人驾驶技术在矿山场景下的应用潜力,为矿山企业的数字化转型提供强有力的技术支撑和决策依据。
三维动画制作、工业流程演示动画、机械设备展示动画找【宿迁极维视觉】
关键词:仿真动画制作,仿真动画,驾驶技术
需要制作三维动画或宣传片?
极维视觉传媒:15 年+ 工业动画经验,3100+ 企业的选择。