内容摘要
引言:工业自动化控制的核心联动 在现代工业生产中,自动化和智能化已成为提升效率、降低成本的关键。PLC(可编程逻辑控制器)和伺服驱动系统作为工业自动化控制领域的核心组成部分,它们之间的协同工作直接影响着生产线的精度、速度和稳定性。一个清晰、直观的PLC与伺服驱动系统流程演示动画,能够极大地帮助工程师理解、调试、优化系统,同时也为相关技术人员的学习和培训提供了宝贵的视觉化工具
引言:工业自动化控制的核心联动
在现代工业生产中,自动化和智能化已成为提升效率、降低成本的关键。PLC(可编程逻辑控制器)和伺服驱动系统作为工业自动化控制领域的核心组成部分,它们之间的协同工作直接影响着生产线的精度、速度和稳定性。一个清晰、直观的PLC与伺服驱动系统流程演示动画,能够极大地帮助工程师理解、调试、优化系统,同时也为相关技术人员的学习和培训提供了宝贵的视觉化工具。本文将深入探讨PLC与伺服驱动系统的工作原理,并阐述如何通过生动的演示动画来展现其复杂的联动流程。
一、 PLC在伺服驱动系统中的作用
PLC(Programmable Logic Controller)是一种为工业自动化设计的数字控制计算机,它具备高可靠性、易于编程、接口丰富等特点。在伺服驱动系统中,PLC扮演着“大脑”的角色,负责接收来自传感器、操作面板等输入信号,并根据预设的程序逻辑,向伺服驱动器发出指令。
PLC通过其输出模块,将加工逻辑转化为具体的控制信号,发送给伺服驱动器。这些信号通常包括:
脉冲序列(Pulse Train): 这是伺服驱动器最常用的指令形式。PLC输出的脉冲数量代表了伺服电机的旋转角度或位移量,而脉冲的频率则代表了伺服电机的运行速度。不同类型的伺服驱动器可能支持不同的脉冲模式,如正交脉冲(CW/CCW)、脉冲+方向(Pulse+Dir)等。
方向信号(Direction Signal): 与脉冲信号配合,指示伺服电机旋转的方向。
使能信号(Enable Signal): 控制伺服驱动器是否处于工作状态,防止误动作。
报警信号(Alarm Signal): PLC可以接收伺服驱动器的报警信息,并进行相应的处理。
2. 信号的采集与逻辑判断
除了输出指令,PLC还需要从伺服驱动器或外部传感器处采集信息,以便进行更复杂的运动控制。这些信息可能包括:
伺服驱动器的状态信号: 例如,伺服是否就绪、伺服是否报警、伺服当前位置等。
编码器反馈信号: 虽然伺服驱动器内部通常有高精度编码器,但有时PLC也可能直接接收编码器反馈,用于实现更精密的闭环控制。
限位开关信号: 用于检测机械设备的运动极限,防止碰撞损坏。
到位信号(In-Position Signal): 伺服电机到达目标位置后,伺服驱动器会输出一个到位信号,PLC接收此信号后可进行下一步动作。
3. 复杂的运动控制算法
现代PLC通常内置或可以通过功能模块扩展强大的运动控制功能。这些功能允许PLC实现:
直线插补(Linear Interpolation): 控制伺服电机沿直线轨迹运动。
圆弧插补(Circular Interpolation): 控制伺服电机沿圆弧轨迹运动。
电子齿轮(Electronic Gearing): 将一个伺服电机的运动与另一个伺服电机或编码器的脉冲进行比例联动。
电子凸轮(Electronic Cam): 实现复杂的、非线性的运动关系。
位置锁存(Position Latching): 在伺服电机运动到特定位置时,锁存当前位置信息。
二、 伺服驱动系统的工作流程
伺服驱动系统由伺服驱动器、伺服电机、编码器以及相关连接线缆组成。其核心在于实现高精度、高响应速度的位置、速度和力矩控制。
1. 控制模式
伺服驱动器根据接收到的指令,可以选择不同的控制模式来驱动伺服电机:
位置控制(Position Control): 这是最常见的模式。伺服驱动器根据PLC发来的目标位置指令,通过内部PID(比例-积分-微分)控制器,计算出所需的电机转矩,驱动伺服电机向目标位置移动。同时,驱动器通过编码器反馈实时监测电机位置,并将偏差信息反馈给PID控制器进行修正,直至达到目标位置。
速度控制(Speed Control): 伺服驱动器根据PLC发来的目标速度指令,控制伺服电机以指定的速度匀速旋转。编码器反馈此时主要用于监测电机实际转速,并与目标转速进行比较,驱动器据此调整输出。
力矩控制(Torque Control): 在某些应用中,需要精确控制伺服电机的输出力矩,而不是位置或速度。例如,在卷绕、压装等场合。伺服驱动器会根据指令输出特定的力矩,使电机产生相应的转矩。
2. 闭环控制原理
伺服驱动系统的核心是闭环控制。其基本流程如下:
指令接收: 伺服驱动器接收来自PLC的位置、速度或力矩指令。
差值计算: 驱动器将接收到的指令值(期望值)与通过编码器反馈得到的实际值进行比较,计算出偏差量。
PID控制: 驱动器内部的PID控制器根据偏差量,计算出需要施加到电机上的控制量(通常是电压或电流)。
功率放大: 驱动器将控制量通过功率器件(如IGBT)放大,形成驱动伺服电机的电流。
伺服电机动作: 电流流过伺服电机绕组,产生电磁力,驱动电机旋转或直线运动。
反馈采集: 伺服电机在运动过程中,其位置、速度信息通过编码器被实时采集。
反馈回路: 采集到的反馈信息被送回驱动器,与指令值进行比较,完成一个控制周期。
这个闭环过程以极高的频率(通常是kHz级别)不断重复,从而保证了伺服系统的高精度和快速响应。
3. 伺服驱动器内部逻辑
除了执行来自PLC的指令,伺服驱动器内部还包含许多重要的逻辑和功能:
PID参数整定: 伺服驱动器内置的PID参数(Kp, Ki, Kd)是影响系统性能的关键。通过调整这些参数,可以优化系统的响应速度、稳定性和抗干扰能力。演示动画可以直观展示不同PID参数设置下,伺服电机从启动到目标位置的响应曲线差异。
电子限位: 伺服驱动器可以设置电子限位,在伺服电机达到预设的最大/最小位置时,停止或减速,防止超出机械行程。
伺服增益设置: 伺服增益用于调整驱动器对输入信号的敏感度,影响系统的响应快慢。
堵转保护、过载保护、过温保护: 伺服驱动器具备多重保护功能,确保伺服系统安全可靠运行。
三、 PLC与伺服驱动系统流程演示动画的价值
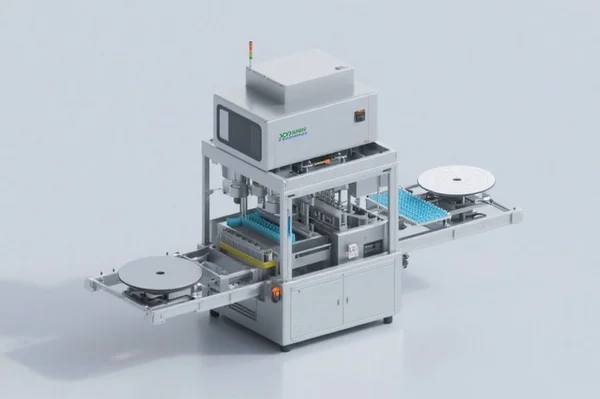
制作精良的PLC与伺服驱动系统流程演示动画,能够直观、生动地展示系统的工作原理和各部件之间的联动关系,具有多方面的价值:
1. 工程调试与故障诊断
直观理解: 动画能够将抽象的控制逻辑和信号流程可视化,帮助工程师快速理解PLC如何向伺服驱动器发送指令,以及伺服驱动器如何响应。
模拟测试: 在实际硬件搭建前,可以通过演示动画模拟各种工况和故障场景,提前发现潜在问题,优化控制策略,大大缩短调试周期。
故障定位: 当系统出现异常时,通过动画可以回溯PLC的输出信号和伺服的响应状态,快速定位是PLC逻辑错误、信号传输问题还是伺服驱动器故障。例如,动画可以展示当限位开关触发时,PLC输出的停止信号如何被伺服驱动器接收并执行,或者伺服驱动器报警时,PLC如何接收报警信号。
2. 技术培训与知识普及
生动教学: 对于初学者而言,枯燥的技术文档和理论知识难以理解。演示动画通过生动的3D模型和流畅的运动轨迹,将复杂的概念具象化,极大提高学习效率和兴趣。
岗位技能提升: 动画可以展示不同伺服控制模式(位置、速度、力矩)下的工作状态,以及电子齿轮、电子凸轮等高级应用,帮助操作人员和技术人员提升专业技能。
安全操作培训: 通过动画演示正确的操作步骤和安全注意事项,有助于减少人为失误造成的设备损坏和人身伤害。
3. 产品方案展示与市场推广
技术优势体现: 对于自动化设备制造商而言,精美的演示动画是展示其产品技术实力和解决方案先进性的重要手段。通过动画,可以清晰地展现其设备在控制精度、运行效率、节能效果等方面的优势。
客户沟通: 在与客户沟通项目方案时,演示动画能够帮助客户更直观地理解方案的可行性和预期效果,促进项目合作。
标准化流程展示: 无论是在自动化生产线的组装、搬运、焊接,还是在数控机床的加工、机器人手臂的协同作业,演示动画都能清晰地展示PLC与伺服驱动系统如何实现精准高效的动作。
四、 演示动画制作的关键要素
要制作一个高质量的PLC与伺服驱动系统流程演示动画,需要关注以下几个关键要素:
1. 精准的模型还原
3D建模: 根据实际设备或标准产品,使用高精度3D建模软件创建PLC、伺服驱动器、伺服电机、编码器、传感器、连接线缆等组件的三维模型。模型的细节程度应足以体现关键部件的接口和外观特征。
材质与纹理: 为模型赋予逼真的材质和纹理,使其看起来更具真实感。
2. 科学的动画流程设计
逻辑顺序: 严格按照PLC与伺服驱动系统的实际工作流程进行动画编排。从PLC接收输入、处理逻辑、发出指令,到伺服驱动器接收指令、执行动作、反馈信息,整个过程应衔接自然。
信号可视化: 将PLC输出的脉冲信号、方向信号、使能信号,以及伺服的反馈信号等,通过视觉化的方式(如闪烁的灯光、流动的线条、变化的颜色等)在动画中清晰展示。
运动轨迹模拟: 精确模拟伺服电机在不同控制模式下的运动轨迹,例如直线运动、圆弧运动、速度变化等。动画应体现出伺服系统的平稳性、快速性和高精度。
关键状态表现: 突出显示关键的状态变化,如伺服电机上电、伺服报警、到位信号输出、到位完成等。
3. 技术细节的体现
接口连接: 在动画中可以适当展示PLC的输出端口与伺服驱动器的输入端、伺服编码器与伺服驱动器的连接,以及各线缆的连接关系。
PLC编程逻辑展示(可选): 对于技术性更强的动画,可以结合PLC的Ladder图、ST语言或FC块等编程界面,展示PLC是如何根据输入信号产生输出指令的,并将此与伺服的动作联动起来。
参数设置的影响展示(可选): 通过对比演示,可以展示调整伺服的PID参数、增益等参数对系统响应速度和稳定性的影响。例如,在动画中模拟不同PID参数下的响应曲线,直观展示过阻尼、欠阻尼和**阻尼的效果。
4. 后期制作与渲染
摄像机视角: 合理设置摄像机视角,能够更好地展现模型的细节和运动过程。可以使用多角度切换、特写镜头等方式,突出重点。
特效与音效: 适当的视觉特效(如光效、粒子效果)和音效可以增强动画的表现力,使其更加生动有趣。
解说与字幕: 添加清晰准确的解说和字幕,能够进一步解释动画内容,帮助观众理解。
五、 典型应用场景举例
PLC与伺服驱动系统广泛应用于各种工业自动化场景,演示动画能有效地展示其工作流程:
包装机械: 如包装机的伺服打码、包装膜裁切、产品定位等。动画可以展示PLC如何控制伺服在高速运动中精准定位,完成封切动作。
印刷机械: 如印刷机的伺服张力控制、墨路调节、纸张输送等。动画可以展示伺服如何配合PLC实现高精度的同步运动,保证印刷质量。
食品饮料机械: 如灌装机、封盖机、贴标机的伺服驱动。动画可以展示伺服在不同速度和位置要求下的精确工作。
机器人应用: 如机器人手臂的轨迹规划、关节控制。动画可以展示PLC如何协调多个伺服驱动器,使机器人手臂完成复杂的抓取、搬运、焊接等动作。
数控机床: 如CNC铣床、车床的轴向进给、刀具更换。动画可以展示伺服驱动器如何配合PLC实现高精度的直线和圆弧插补运动,完成工件的加工。
自动化生产线: 如流水线的速度同步、工件的转运、装配等。动画可以展示PLC如何通过伺服控制,实现各工位之间的协同与联动。
在这些应用中,演示动画可以生动地展现PLC发送的指令(如目标位置、速度)如何被伺服驱动器解读,以及伺服电机如何根据这些指令精确地完成机械动作。同时,也可以展示反馈信号(如编码器位置、到位信号)如何被PLC接收并用于下一步逻辑判断。例如,在一个包装机的演示动画中,可以清晰地展示:
PLC接收到纸箱到位信号。
PLC根据设定的包装速度和包装长度,向包装伺服驱动器发送一系列脉冲和方向指令。
伺服驱动器根据这些指令驱动包装伺服电机,控制包装膜的输送和裁切。
包装伺服电机在运动过程中,通过编码器将当前位置反馈给驱动器。
当包装到预定长度时,驱动器输出到位信号给PLC。
PLC接收到位信号后,停止向该伺服发送指令,并准备下一个包装循环。
通过这种可视化的流程展示,即便是不熟悉具体设备构造的人员,也能对其工作原理有一个直观的了解。
结论
PLC与伺服驱动系统是现代工业自动化的基石。通过制作精良的PLC与伺服驱动系统流程演示动画,能够有效地帮助工程师进行调试、培训技术人员、展示产品优势,从而加速工业自动化进程。这样的动画不仅是技术展示的窗口,更是提升效率、降低成本、保障安全的重要工具。三维动画制作、工业流程演示动画、机械设备展示动画找【宿迁极维视觉】。
关键词:流程演示动画,驱动器,驱动系
需要制作三维动画或宣传片?
极维视觉传媒:15 年+ 工业动画经验,3100+ 企业的选择。